


Зараз виробничі підприємства звертаються до інтелектуального виробництва, і впровадження промислових роботів є вибором більшості людей. Типове застосування промислових роботів включає зварювання, фарбування, збирання, збирання та розміщення (наприклад, пакування, палетування та SMT), інспектування та тестування продукції; Всі роботи виконуються з ефективністю, довговічністю, швидкістю та точністю. Технології промислової робототехніки швидко змінюються та досягають неймовірних успіхів протягом багатьох років, від типових роботів-підбирачів до високоточних роботів для співпраці.
На заводі ви не побачите роботів, що бігають або стрибають, як роботи Boston Dynamics. Але ви побачите, що вони працюють бездоганно, звільняючи працівників від небезпечних, нудних і повторюваних завдань.
Нещодавно Національний інститут стандартів і технологій США визначив чотири типи роботів, найбільш актуальних для виробничої промисловості, як шарнірні роботи, роботи SCARA, декартові роботи та колаборативні роботи.
Перший. Шарнірний робот
Шарнірні роботи – це роботи, які мають шарнірну дволанкову структуру, схожу на наші людські руки. Шарнірних роботів можна класифікувати за кількістю точок обертання, при цьому деякі пристрої мають до семи ступенів свободи. Механічна складність цих пристроїв робить їх відносно дорогими та трохи повільнішими, ніж інші типи.
За даними InteractAnalysis, шарнірні роботи залишаються найбільшим типом роботів. У 2019 році на шарнірно-зчленовані роботи припадало 59,6 відсотка світових поставок, а до 2023 року очікується, що вони становитимуть 57,5 відсотка загального ринку.
Перевага шарнірних роботів полягає в тому, що вони можуть обходити перешкоди, які блокували б роботу інших типів. Ці пристрої є, мабуть, найпоширенішим типом, який використовується сьогодні. Їх можна використовувати для: приймання та розміщення, дозування, пакування, деталей та зварювання тощо.
друге. Робот SCARA
Роботи SCARA, горизонтальні багатошарнірні роботизовані роботи-руки, вони можуть рухатися вздовж осей x і y, але руки є жорсткими в напрямку осі Z і зафіксовані на місці вздовж осі z. В результаті робот SCARA має вибіркову відповідність, що має переваги в деяких операціях складання, наприклад, вставляючи круглий штифт у круглий отвір.
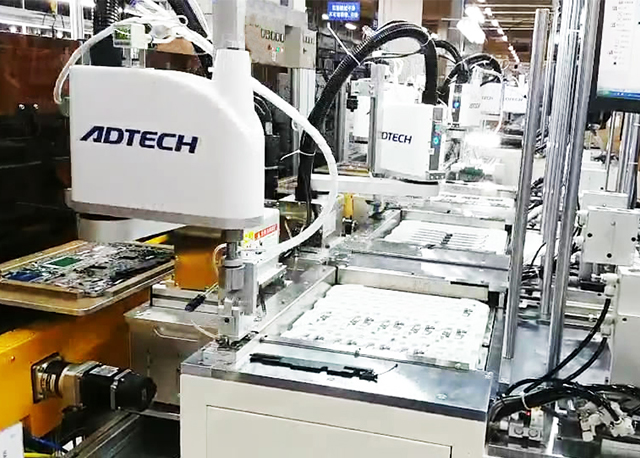
Робот SCARA, фото: ADTECH
Менша свобода SCARA означає менше двигунів, простіші обчислення та алгоритми керування, а також меншу потужність комп’ютера. Між основою та деталлю, що збирається, менше осей, що також означає, що кумулятивна похибка зменшується.
Важливим моментом у робототехніці на виробництві є те, наскільки далеко робот може працювати від п’єдесталу порівняно з площею землі, яку займає сам п’єдестал, і в цьому відношенні SCARA є дуже вигідною, оскільки зазвичай займає менше місця на цеху.
Хоча машина SCARA відносно обмежена, загалом це швидший, дешевший, точніший і легший у керуванні робот.
По-третє. Декартові роботи
Декартовий робот, також відомий як декартовий робот, він може рухатися безпосередньо вздовж трьох осей (довжини, ширини та висоти). Завдяки властивій цій конструкції міцності її можна використовувати під найважчими навантаженнями.
Різниця між декартовими роботами та роботами SCARA полягає в здатності рухатися по осі z. Порівняно з двома, реакція SCARA буде швидшою, обладнання буде відносно чистим, його одномісне сидіння займає невелику площу, тому це може бути простіший спосіб встановлення без перешкод. З іншого боку, SCARA була б дорожчою, ніж традиційна декартова роботизована рука, а програмне забезпечення для керування вимагало б інверсного кінематичного механізму для лінійного анімації руху. Крім того, декартових роботів можна використовувати для збору, складання та навіть розподілу матеріалів, таких як клеї.
Четверте. COBOT (кооперативний робот)
колаборативний робот (скорочено кобот) — це робот, призначений для тісної взаємодії з людьми в спільному робочому просторі. До 2010 року більшість промислових роботів були розроблені для роботи автономно або з обмеженим керуванням, тому їм не потрібно турбуватися про тісну взаємодію з людьми, а їхні дії не повинні турбуватися про безпеку людей навколо них, усе це це особливості, які колаборативні роботи мають враховувати.
Згідно з описом Міжнародної федерації робототехніки (IFR), колаборативні промислові роботи (COBOTS) призначені для співпраці з людьми для виконання завдань у промисловості. Відповідно до IFR, ця співпраця відбувається на чотирьох рівнях:
Окремі підрозділи: люди та роботи працюють поруч, але в окремих робочих місцях. Відсутність взаємодії або синхронізації між людиною та комп’ютером.
Послідовна співпраця: існують певні перетини між робочими просторами людини та робота. Однак дія одного учасника починається лише після завершення дії іншого учасника.
Співпраця: люди та працівники працюють разом.
Чуйна співпраця: роботи реагують на дії людини в реальному часі.
Ці рівні показані нижче. Зелена зона представляє робочу область робота, а жовта область – робочу область працівника.
Послідовна співпраця є найдосконалішим рівнем, прийнятим на сьогоднішніх підприємствах, і її необхідно впроваджувати за допомогою машинного зору та штучного інтелекту. Крім того, дотичні гілки колаборативних роботів — це роботи, які використовуються в хірургії, як-от перша роботизована операція на очах, виконана в 2016 році. Мабуть, найвідоміша з них — роботизована хірургічна система daVinci від Intuitive Surgical, яка, хоч і здавалась придатною, не була визначена як cobotic його розробниками. Кожен рух робота контролюється хірургом, але з точністю, до якої не може наблизитися людська рука.
За допомогою роботизованого керування хірурги можуть оперувати через менші розрізи, зменшуючи кількість інвазивних процедур і прискорюючи відновлення пацієнтів.
Очевидно, що такий рівень точності та точного керування двигуном можна знайти в незліченних застосуваннях у промислових середовищах. Однак високоточні колаборативні роботи зараз занадто дорогі для звичайних виробничих підприємств.