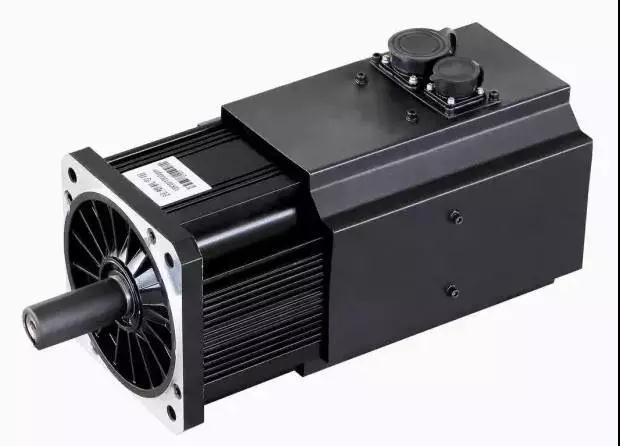
1. Як правильно вибрати серводвигун і кроковий двигун?
Відповідь: Головним чином залежить від конкретної ситуації застосування, просто визначити: характер навантаження (наприклад, горизонтальне або вертикальне навантаження тощо), крутний момент, інерцію, швидкість, точність, вимоги до прискорення та уповільнення, вимоги до верхнього керування (наприклад, інтерфейс порту та вимоги до зв’язку), основним режимом керування є режим позиції, крутного моменту або швидкості. Джерело живлення - джерело постійного або змінного струму, або джерело живлення від акумулятора, діапазон напруги. На основі цього можна визначити модель двигуна та відповідний привод або контролер.
2. Кроковий двигун або система серводвигуна?
Відповідь: Насправді, який тип двигуна вибрати відповідно до конкретного застосування, у кожного свої особливості.
3. Як використовувати драйвер крокового двигуна?
A: Відповідно до струму двигуна використовуйте драйвер, більший або рівний цьому струму. Якщо необхідна низька вібрація або висока точність, можна використовувати розподільні приводи. Для двигуна з великим крутним моментом використовуйте привід високої напруги, наскільки це можливо, щоб отримати хороші швидкісні характеристики.
4.2 Яка різниця між фазним і 5-фазним кроковим двигуном і як його вибрати?
В: 2-фазовий двигун має низьку вартість, але вібрація велика на низькій швидкості, а крутний момент швидко падає на високій. 5-Фазовий двигун має меншу вібрацію та хороші високошвидкісні характеристики, які на 30~50 відсотків вищі, ніж швидкість 2-фазового двигуна. У деяких випадках він може замінити серводвигун.
5. Коли вибрати сервосистему постійного струму та яка різниця між нею та сервоприводом змінного струму?
A: Серводвигуни постійного струму поділяються на безщіточні та безщіточні.
Щітковий двигун має низьку вартість, просту структуру, великий пусковий момент, широкий діапазон швидкості, легке керування, потребує обслуговування, але зручне обслуговування (вугільна щітка), електромагнітні перешкоди, екологічні вимоги. Таким чином, його можна використовувати в економічно чутливих промислових і цивільних застосуваннях.
Безщітковий двигун має невеликі розміри, малу вагу, велику потужність, швидку реакцію, високу швидкість, малу інерцію, плавне обертання та стабільний крутний момент. Контроль є складним, простим у розумінні, його електронним режимом комутації є гнучким, може бути комутацією прямокутної хвилі або комутацією синусоїдальної хвилі. Двигун не вимагає обслуговування, висока ефективність, низька робоча температура, електромагнітне випромінювання дуже мало, довгий термін служби, може використовуватися в різних середовищах.
Серводвигун змінного струму також є безщітковим двигуном, розділеним на синхронний і асинхронний двигун, поточне керування рухом, як правило, використовується синхронним двигуном, його діапазон потужності великий, може робити велику потужність. Велика інерція, низька максимальна швидкість обертання, а зі збільшенням потужності швидко зменшується. Тому він підходить для застосування з низькою швидкістю та плавною роботою.
6. На що слід звернути увагу при використанні двигуна?
Відповідь: Перед увімкненням і запуском необхідно виконати наступні перевірки:
1) Чи відповідає напруга джерела живлення (перевищення напруги може призвести до пошкодження модуля драйвера); Для входу постійного струму плюс/- полярність не має бути неправильною, незалежно від того, чи підходить модель двигуна чи встановлене значення струму на контролері приводу (не надто велике на початку);
2) Лінія керуючого сигналу надійна, найкраще розглянути проблему екранування на промисловому майданчику (наприклад, використання витої пари);
3) Не підключайте всі дроти, які потрібно підключити на початку, підключайте лише найпростішу систему, а потім поступово підключайте, коли вона добре запрацює.
4) Обов’язково з’ясуйте спосіб заземлення або використовуйте плаваюче повітряне з’єднання.
5) Протягом півгодини після початку роботи уважно спостерігайте за станом двигуна, наприклад, чи нормальний рух, звук і підвищення температури, і негайно зупиніть машину для регулювання, якщо виявлено будь-яку проблему.
7. Коли кроковий двигун запускається і працює, іноді він не рухається або рухається на місці, а іноді він втрачає крок під час роботи. В чому проблема?
Як правило, для перевірки слід враховувати такі аспекти:
1) Чи є крутний момент двигуна достатньо великим, щоб керувати навантаженням, тому ми зазвичай рекомендуємо користувачам обирати двигун із крутним моментом на 50–100 відсотків більшим, ніж фактична потреба при виборі типу, оскільки кроковий двигун не може працювати над навантаження, навіть якщо воно миттєве, воно призведе до втрати кроку, серйозної зупинки або нерегулярного повторного руху на місці.
2) Whether the current of the input stepping pulse from the upper controller is large enough (generally >10 мА), щоб оптичний зв’язок працював стабільно, і чи є вхідна частота занадто високою для її прийому. Якщо вихідною ланцюгом верхнього контролера є схема CMOS, слід також вибрати вхідний драйвер CMOS. Навчання технології Wechat варте вашої уваги.
3) Незалежно від того, чи пускова частота занадто висока, чи процес прискорення встановлено в процедурі пуску, найкраще прискорити від заданої пускової частоти двигуна до встановленої частоти, навіть якщо час прискорення дуже короткий, інакше це може бути нестабільним або навіть перебувати в стані очікування.
4) Якщо двигун не закріплено належним чином, це іноді трапляється, і це нормально. Тому що, власне, це викликає сильний резонанс двигуна і призводить до нетактованого стану. Двигун повинен бути закріплений на місці.
5) Для 5-фазного двигуна, якщо підключення фаз неправильне, двигун не працюватиме.
8. Я хочу керувати серводвигуном безпосередньо через зв’язок. Це можливо?
Так, але теж зручніше, просто швидкість проблеми, для швидкості відгуку не надто високі вимоги програми. Якщо необхідні параметри керування швидким відгуком, найкраще використовувати сервокарту керування рухом, як правило, вона має DSP і високошвидкісну логічну схему обробки, щоб досягти високої швидкості та високої точності керування рухом. Такі як S-прискорення, багатоосьова інтерполяція тощо.
9. Як щодо імпульсного джерела живлення для систем крокового двигуна та двигуна постійного струму?
Як правило, краще цього не робити, особливо для двигунів із великим крутним моментом, якщо тільки потужність імпульсного джерела живлення не перевищує вдвічі необхідну потужність. Оскільки, коли двигун працює, це велике індуктивне навантаження, яке сформує миттєву високу напругу на кінці джерела живлення. Імпульсний джерело живлення перевантажується погано, захищає, і його ефективність точного регулювання напруги не потрібна, іноді може спричинити пошкодження імпульсного джерела живлення та драйвера. Джерело живлення постійного струму, яке можна замінити за допомогою звичайного кільцевого або R-типу трансформатора.
10. Чи можна керувати кроковим двигуном за допомогою напруги постійного струму ±10 В або 4~20 мА?
Так, але потрібен інший модуль перетворення.
11. Є серводвигун зі зворотним зв'язком енкодера. Чи можна ним керувати за допомогою сервоприводу лише з портом для вимірювання швидкості?
Так, він повинен бути оснащений кодером для вимірювання швидкості модуля сигналу вимірювальної машини.
12. Чи можна демонтувати кодову табличку серводвигуна?
Заборонено розбирати, оскільки кварцову мікросхему в кодовій пластині легко зламати, а після потрапляння пилу термін служби та точність не гарантуються, і потрібне професійне обслуговування.
13. Чи можна розібрати крокові та серводвигуни для обслуговування або модифікації?
Ні, найкраще дозволити це зробити виробнику. Після розбирання його важко встановити назад без професійного обладнання. Зазор між статором двигуна не може бути гарантований. Продуктивність магнітного сталевого матеріалу руйнується, і навіть викликає магнітні втрати, крутний момент двигуна значно зменшився.
14. Чи може сервоконтролер відчути зміну зовнішнього навантаження?
Зупиніться, поверніть або збережіть певний поштовх, щоб продовжити, коли зустрінеться встановлений опір.
15. Чи можу я використовувати внутрішній привід або двигун з іноземним високоякісним двигуном або приводом?
В принципі, це можливо, але використовувати його можна тільки після уточнення технічних параметрів двигуна, інакше це значно знизить належний ефект і навіть вплине на тривалу роботу та термін служби. Перш ніж приймати рішення, краще проконсультуватися з постачальником.
16. Чи безпечно керувати двигуном з напругою постійного струму, що перевищує номінальну напругу?
Зазвичай це не є проблемою, якщо двигун працює в межах заданої швидкості та струму. Оскільки швидкість двигуна пропорційна напрузі мережі двигуна, вибір певної напруги живлення не спричинить перевищення швидкості, але можуть виникнути несправності драйвера та інші.
Крім того, необхідно переконатися, що двигун відповідає мінімальним вимогам до індуктивності драйвера, а також переконатися, що встановлене обмеження струму менше або дорівнює номінальному струму двигуна.
Насправді, якщо ви можете змусити двигун працювати відносно повільно (нижче номінальної напруги) у вашій конструкції, це добре.
Робота ЗА НИЖЧОЇ НАПРУГИ (І ТОМУ НИЖЧА ШВИДКІСТЬ) ПРИЗВОДИТЬ ДО МЕНШОГО РИСУНКУ ЩІТКИ ПРИ РОБОЦІ, МЕНШОГО ЗНОСУ ЩІТКИ/комутатора, МЕНШЕ СПОЖИВАННЯ СТРУМУ ТА ДОВШОГО терміну служби ДВИГУНА.
З іншого боку, якщо обмеження розміру двигуна та вимоги до продуктивності вимагають додаткового крутного моменту та швидкості, надмірний приводний двигун також можливий, але це призведе до втрати терміну служби виробу.
17. Як правильно вибрати джерело живлення для застосування?
Рекомендовано вибрати значення напруги живлення на 10 відсотків -50 відсотків вище максимальної необхідної напруги. Цей відсоток змінюється залежно від Kt, Ke та падіння напруги в системі. Значення струму приводу має бути достатнім для передачі енергії, необхідної для застосування. Пам'ятайте, що значення вихідної напруги драйвера відрізняється від напруги живлення, тому вихідний струм драйвера також відрізняється від вхідного струму. Щоб визначити відповідний струм живлення, розрахуйте всі вимоги до потужності для програми та додайте ще 5 відсотків. Необхідне значення струму можна отримати шляхом розрахунку за формулою I=P/V.
Рекомендовано вибрати значення напруги живлення на 10 відсотків -50 відсотків вище максимальної необхідної напруги. Цей відсоток змінюється залежно від Kt, Ke та падіння напруги в системі. Значення струму приводу має бути достатнім для передачі енергії, необхідної для застосування. Пам'ятайте, що значення вихідної напруги драйвера відрізняється від напруги живлення, тому вихідний струм драйвера також відрізняється від вхідного струму. Щоб визначити відповідний струм живлення, розрахуйте всі вимоги до потужності для програми та додайте ще 5 відсотків. Необхідне значення струму можна отримати шляхом розрахунку за формулою I=P/V.
18. Який режим роботи можна вибрати для сервоприводу?
Різні режими присутні не у всіх моделях накопичувачів
19. Як здійснюється заземлення приводів і систем?
A. Не заземлюйте неізольований порт шини постійного струму або неізольований сигнал на землю, якщо немає ізоляції між джерелом живлення змінного струму та шиною постійного струму драйвера (наприклад, трансформатором). Це може призвести до пошкодження обладнання та травм. Оскільки ЗАГАЛЬНА напруга змінного струму НЕ НА ЗЕМЛЮ, може бути висока напруга МІЖ заземленням шини постійного струму та землею.
b. У більшості сервосистем усі загальні заземлення та заземлення з’єднані на кінці сигналу. Контури заземлення, створені різними способами підключення землі, чутливі до шуму та створюють потоки в різних контрольних точках.
в. Щоб зберегти опорну напругу команди постійною, підключіть сигнальну землю драйвера до сигнальної землі контролера. Він також буде підключений до землі зовнішнього джерела живлення, що впливатиме на роботу контролера та драйвера (наприклад, джерело живлення 5 В кодера).
d. Заземлення екрануючого шару складніше, існує кілька методів. Правильне підключення екрану знаходиться в контрольній точці всередині його схеми. Ця точка залежить від того, чи джерело шуму і приймач заземлені одночасно, або плавають. Переконайтеся, що екран заземлено в одній точці, щоб струм заземлення не проходив через екран.
20. Чому редуктор не може точно відповідати двигуну в точці стандартного крутного моменту?
Якщо врахувати максимальний безперервний крутний момент, створюваний двигуном через редуктор, багато коефіцієнтів зниження будуть значно перевищувати номінальний крутний момент редуктора.
Якби ми розробили кожен редуктор так, щоб він відповідав повному крутному моменту, внутрішні шестерні редуктора мали б занадто багато комбінацій (великий об’єм і матеріал).
Це підвищить ціну продукту та порушить принцип продукту «висока продуктивність, малий обсяг».
21. Як вибрати електричний циліндр, ковзання, прецизійну платформу? Як розраховується вартість?
Ключ до вибору приводів залежить від того, які вимоги ви маєте до параметрів руху. Ви можете визначити технічні умови, такі як конкретні параметри руху відповідно до ваших потреб. Ці параметри повинні відповідати вашим фактичним потребам, не тільки відповідати вимогам застосування та залишати вільний простір, але й не підніматися занадто високо, інакше вартість може бути в кілька разів вищою за стандартні продукти. Наприклад, якщо точність {{0}}.1 мм є достатньою, не вибирайте параметр 0,01 мм. Те саме стосується інших речей, таких як вантажопідйомність і швидкість.
Інша пропозиція для користувачів полягає в тому, що якщо це не потрібно, три основні параметри сили штовхання та тяги або навантаження, швидкості та точності позиціонування не повинні бути одночасно високими, оскільки привод є високоточним і високотехнологічний електромеханічний продукт інтеграції. Нам потрібно розробити та виготовити механічну структуру, електричні характеристики, характеристики матеріалу, методи обробки та інші аспекти розгляду та вибору відповідних компонентів двигуна, контролера приводу та пристрою зворотного зв’язку, а також різних рівнів точності напрямна рейка, гвинт, опора та інші механічні системи, щоб досягти необхідних загальних параметрів руху, можна сказати, щоб витягнути весь корпус виробу. Звичайно, якщо у вас високі вимоги до продукції, ми можемо їх задовольнити, але вартість відповідно буде збільшена.