Серво драйвери та двигуни
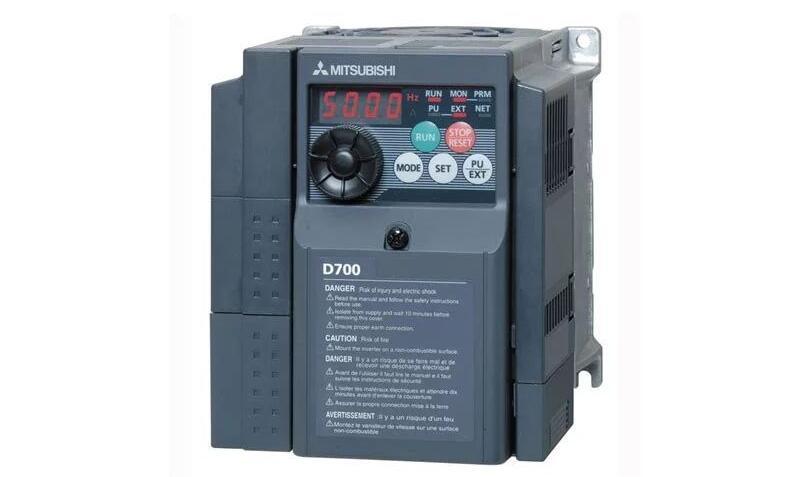
Інвертор - це пристрій управління живленням, який перетворює промислове частотне джерело живлення в іншу частоту за допомогою вимкненого ефекту силового напівпровідникових пристроїв, який може реалізовувати функції м'якого пуску, контролю частоти змінної частоти, підвищення точності роботи і зміни силових факторів. Привідний перетворювач приводить в рух двигун змінної частоти, звичайний двигун змінного струму, в основному виступає в ролі регулювання швидкості двигуна. Диск зазвичай складається з випрямляча, конденсатора великої ємності, інвертора і контролера. Наступний сервомотор Shenzhen Vikoda розповість про відмінності та спільність між сервоприводами та інверторами.
Як обидва працюють
Принцип контролю швидкості інвертора в основному залежить від чотирьох факторів швидкості асинхронного двигуна n, асинхронної частоти двигуна f, диференціальної швидкості двигуна s, адджі двигуна. Швидкість n безпосередньо пов'язана з частотою f, до тих пір, поки частота f може змінювати швидкість двигуна, коли частота f змінюється в діапазоні 0-50 Гц, діапазон регулювання швидкості двигуна дуже широкий.
Регулювання змінної частоти досягається зміною частоти живлення двигуна для досягнення регулювання швидкості. В основному з використанням крос-прямого до перехресного режиму частотне джерело живлення змінного струму перетворюється в блок живлення постійного струму через випрямляч, а потім блок живлення постійного струму перетворюється в частоту, напруга може контролюватися блоком живлення змінного струму для живлення двигуна. Схема приводу, як правило, складається з чотирьох частин: випрямляча, проміжної зв'язку постійного струму, інвертора і управління. Випрямляча частина є трифазним мостом неконтрольованого випрямляча, інверторна частина - трифазний мостовий інвертор IGBT, а вихід - хвилеподібним, а проміжна ланка постійного струму - фільтрація, зберігання енергії постійного струму та реактивна потужність буфера.
Сервопривод просто працює, даючи сигнали швидкості і положення назад водієві за допомогою поворотних кодерів, поворотних трансформаторів і т.д. на основі двигуна з відкритим циклом постійного струму. У поєднанні з поточним замкнутим циклом всередині драйвера, точність і характеристики часу реакції виходу двигуна до задавання значення поліпшиться за рахунок цих трьох коригувань замкнутого циклу. Сервопривод є динамічною системою стеження, а досягнутий стабільний баланс також є динамічним балансом.
По-перше, загальні
Сама по собі технологія сервоприводу змінного струму полягає в тому, щоб вивчити і застосувати технологію частотного інвертора, на основі сервоумотора постійного струму через режим зміни частоти PWM для імітації режиму управління двигуном постійного струму для досягнення, виробники сервомоторів Wykoda, тобто сервомотор змінного струму повинен мати ланку зміни частоти: частотний інвертор - частота 50, 60HZ AC спочатку виправляйте в DC Electricity, а потім через різні типи транзисторів (IGBT, IGCT і т.д.), які можуть контролювати затворний стовп, імпульсна електрика, подібна до сонного акорду, регулюється частотою носія і PWM для регулювання зворотної форми хвилі на частоту, тому швидкість двигуна змінного струму може регулюватися (n-60f/p , n-швидкість, f-частота, p-пара).
По-друге, різні точки
1. Різні можливості перевантаження. Серво драйвери, як правило, мають ємність перевантаження 3x і можуть бути використані для подолання інерційних навантажень в момент запуску, в той час як диски зазвичай дозволяють перевантаження 1.5x.
2. Контроль точності. Точність управління сервоприводом набагато вище, ніж у змінної частоти, а точність управління сервомотором зазвичай гарантується поворотним кодером на задньому кінці валу двигуна. Деякі сервоприводи мають точність управління 1:1000.
3. Різні програми. Керування змінною частотою та сервоумовний контроль - це дві категорії управління. Перший відноситься до області контролю передачі, а останній відноситься до області управління рухом. Одним з них є задоволення загальних вимог промислових застосувань, показники продуктивності не є високими вимогами застосування, прагненням до лоукост. Інший - прагнення до високої точності, високої продуктивності, високої реакції.
4. Сервомотор Wykoda, з різними властивостями прискорення і уповільнення, обробляється від стаціонарного стану до 2000r/min в порожній ємності і не займе більше 20 м. Час розгону двигуна пов'язаний з інерцією і навантаженням валу двигуна. Зазвичай чим більша інерція, тим довше час розгону.
Вищесказане орієнтоване на вітчизняні контролери руху, сервоприводи, сервомотори та інше обладнання для автоматизації 16 років виробники Wykoda Technology детально описали, хочуть дізнатися більше професійної інформації або попиту на продукцію, ласкаво просимо звернути увагу на нас, всю продукцію на складі.
Важлива відмінність сервопривода від частотного інвертора полягає в тому, що інвертор може бути безкодним, а сервопривод повинен мати кодер для електронного обміну.
По-перше, вони мають спільне: сама технологія сервоприводу змінного струму полягає в тому, щоб вивчити і застосувати технологію змінної частоти, на основі сервоумотора постійного струму через частоту режиму PWM для імітації режиму управління двигуном постійного струму для досягнення, тобто сервомотор змінного струму повинен мати ланку зміни частоти: частотний інвертор - частота 50, Змінний струм 60HZ спочатку повторюється в постійний струм, а потім через різні транзистори (IGBT, IGCT і т.д.), які контролюють затворні полюси, регулюють обернено регульовану форми хвилі до частоти регульованої форми хвилі, подібної до пульсації акорду сіне, і оскільки частота регулюється, швидкість двигуна змінного струму може регулюватися (n-60f/p , n-швидкість, f-частота, p-полярне число)
По-друге, говорити про інверторах: прості інвертори можуть регулювати тільки швидкість двигуна змінного струму, потім можуть відкривати або закривати петлю в залежності від режиму управління і приводу, це традиційне відчуття управління V/F. Багато інверторів були встановлені математичними моделями для перетворення фази UVW3 сет-магнітного поля двигуна змінного струму в частину двох струмів, які можуть контролювати швидкість і момент двигуна, і більшість відомих марок, які можуть контролювати момент, використовують цей метод для управління моментом. Вихід UVW на фазу слід додавати до поточного пристрою виявлення ефекту Холла, PID-регулювання поточного кільця, що формує негативний зворотний зв'язок замкнутого циклу після зворотного зв'язку з вибіркою, а змінна частота АББ пропонує технологію прямого моменту управління, яка відрізняється від цієї, будь ласка, зверніться до відповідної інформації. Це може не тільки контролювати швидкість двигуна може також контролювати момент двигуна, а точність контролю швидкості краще, ніж v / f управління, кодер зворотного зв'язку також може бути доданий без, плюс точність контролю часу і характеристики відповіді набагато краще.
По-третє, поговоріть про сервопривод: сервопривод при розробці технології перетворення частоти, під передумовою поточного кільця всередині водія, кільце швидкості і позиційного кільця (привід не має цього кільця) провели більш точну технологію управління і алгоритмічну роботу, ніж загальне перетворення частоти, з точки зору функції також набагато потужніше традиційного сервопривода. , основним моментом може бути точне управління розташуванням. Швидкість і положення контролюються імпульсної послідовності, відправленої верхнім контролером (хоча деякі серпо інтегрують блоки управління всередині або за заганяють параметри, такі як положення і швидкість безпосередньо в приводі через шинний зв'язок), а алгоритми і більш швидкі і більш точні розрахунки і краща продуктивність електроніки всередині приводу роблять його перевершує привід. Моторні аспекти: сервомоторні матеріали, процес структури і обробки набагато вище приводу двигуна змінного струму (загальний двигун змінного струму або постійний момент моменту, постійна потужність та інші типи двигуна змінної частоти), тобто, коли вихідний струм, напруга, частота двигуна швидко змінюється, сервомотор може реагувати на зміни в дії джерела живлення, характеристики реакції і ємність проти перевантаження набагато вище, ніж частотний привід двигуна змінного струму , серйозна різниця в продуктивності двигуна також є фундаментальною різницею між ними. Я тобто вихід інвертора не може змінювати настільки швидкий сигнал потужності, але сам мотор не може реагувати, тому у внутрішньому алгоритмі інвертора, встановленому для захисту двигуна, зроблені відповідні налаштування перевантаження. Звичайно, навіть якщо вихідна ємність накопичувача обмежена, не встановлюючи його, деякі високоегнетивні приводи можуть приводитися безпосередньо в рух.